class ControlInputMode
ControlInputMode 是一个表示飞行器控制输入模式的枚举类。以下是 ControlInputMode 的各个枚举值及其含义:
ControlInputMode
additive:加法输入模式。控制输入被加到现有的控制状态上,适用于多个输入源的组合控制。override:覆盖输入模式。新的控制输入会覆盖现有的控制状态,适用于单一输入源的独占控制。
ControlInputMode 是一个表示飞行器控制输入模式的枚举类。以下是 ControlInputMode 的各个枚举值及其含义:
ControlInputModeadditive:加法输入模式。控制输入被加到现有的控制状态上,适用于多个输入源的组合控制。
override:覆盖输入模式。新的控制输入会覆盖现有的控制状态,适用于单一输入源的独占控制。
在kRPC中,map_filter 属性用于获取和设置当前在地图视图中显示的过滤器。这些过滤器控制在地图视图中哪些对象可见,例如飞行器、目标、天体等。功能和使用获取当前地图过滤器:map_filter...
ControlState 是一个表示飞行器控制状态的枚举类。下面是 ControlState 的三个枚举值及其含义:ControlStatefull:完全可控。表示飞行器处于完全可控状态,所有控制功能...
在kRPC中,kerbin_sea_level_specific_impulse 属性用于获取飞行器当前所有激活引擎在Kerbin海平面条件下的比冲(Specific Impulse)。比冲是一个关键...
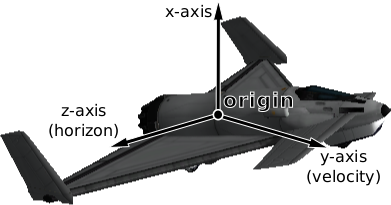
在kRPC中,surface_velocity_reference_frame 属性用于获取飞行器的表面速度参考系对象。表面速度参考系是一个相对于飞行器所在天体的表面运动的坐标系,通常用于测量飞行器相...
在kRPC中,Control 类并没有直接提供 resource_harvesters_active 属性或方法来获取所有资源收集器的活跃状态。但是,可以通过访问飞行器的部件(Parts)并检查其状态...
在kRPC中,Flight 类的 direction 方法用于获取飞行器在指定参考系中的方向向量。这个方法返回一个三元素的元组,表示飞行器在参考系中的方向向量,以 (X, Y, Z) 的形式给出。参数...
