Vessel.angular_velocity(reference_frame)
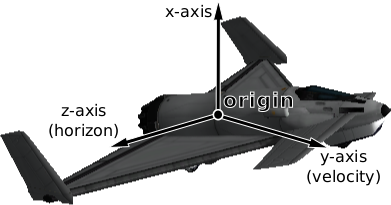
在kRPC中,angular_velocity 方法用于获取飞行器在指定参考系中的角速度。角速度表示飞行器绕其质心旋转的速度,通常以弧度每秒(rad/s)为单位。这个方法返回一个三元素的元组,表示飞行器在指定参考系中的角速度向量 (X, Y, Z)。
参数
reference_frame:一个
ReferenceFrame对象,表示你希望获取飞行器角速度的参考系。
功能和使用
获取飞行器在指定参考系中的角速度:
angular_velocity方法需要一个参考系作为参数,并返回一个表示角速度向量的三元素元组。
import krpc

# 连接到kRPC服务器
conn = krpc.connect(name='Angular Velocity Example')
space_center = conn.space_center

# 获取当前活动飞行器
vessel = space_center.active_vessel

# 获取飞行器的轨道参考系
orbital_reference_frame = vessel.orbital_reference_frame

# 获取飞行器在轨道参考系中的角速度
vessel_angular_velocity_orbital = vessel.angular_velocity(orbital_reference_frame)
print(f"Vessel Angular Velocity (X, Y, Z) in orbital reference frame: {vessel_angular_velocity_orbital}")

# 获取飞行器的表面参考系
surface_reference_frame = vessel.surface_reference_frame

# 获取飞行器在表面参考系中的角速度
vessel_angular_velocity_surface = vessel.angular_velocity(surface_reference_frame)
print(f"Vessel Angular Velocity (X, Y, Z) in surface reference frame: {vessel_angular_velocity_surface}")
示例解释
连接到kRPC服务器:使用
krpc.connect()函数连接到 kRPC 服务器。获取当前活动飞行器:通过
space_center.active_vessel获取当前活动飞行器。获取飞行器的轨道参考系:通过
vessel.orbital_reference_frame属性获取飞行器的轨道参考系。获取飞行器在轨道参考系中的角速度:通过调用
vessel.angular_velocity(orbital_reference_frame)获取飞行器在轨道参考系中的角速度,并打印结果。获取飞行器的表面参考系:通过
vessel.surface_reference_frame属性获取飞行器的表面参考系。获取飞行器在表面参考系中的角速度:通过调用
vessel.angular_velocity(surface_reference_frame)获取飞行器在表面参考系中的角速度,并打印结果。
应用场景
姿态控制:在任务执行过程中,通过获取飞行器在不同参考系中的角速度来进行精确的姿态控制和调整。
任务规划:在任务规划阶段,使用不同参考系中的角速度数据来设计和优化飞行器的姿态和操作。
科学实验:在科学实验中,使用角速度数据进行姿态的精确测量和数据记录。