Vessel.moment_of_inertia

网站作者2年前KRPC1503

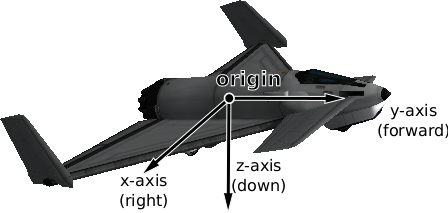
在kRPC中,Vessel 类的 moment_of_inertia 属性用于获取飞行器的惯性矩。惯性矩是一个描述物体绕某轴旋转时惯性大小的物理量,通常以千克平方米(kg·m²)为单位表示。该属性返回一个元组,表示飞行器在三个轴(X、Y、Z)上的惯性矩。

功能和使用

  1. 获取飞行器的惯性矩moment_of_inertia 属性允许你获取当前飞行器的惯性矩,以元组形式返回。

import krpc

# 连接到kRPC服务器
conn = krpc.connect(name='Moment of Inertia Example')
space_center = conn.space_center

# 获取当前活动飞行器
vessel = space_center.active_vessel

# 获取飞行器的惯性矩
moment_of_inertia = vessel.moment_of_inertia
print(f"Moment of Inertia (X, Y, Z): {moment_of_inertia}")

示例解释

  1. 连接到kRPC服务器:使用 krpc.connect() 函数连接到 kRPC 服务器。

  2. 获取当前活动飞行器:通过 space_center.active_vessel 获取当前活动飞行器。

  3. 获取飞行器的惯性矩:通过 vessel.moment_of_inertia 属性获取飞行器的惯性矩,并打印结果。

应用场景

  • 姿态控制:在飞行控制中,根据飞行器的惯性矩调整姿态控制系统的参数,以确保飞行器的稳定性和响应速度。

  • 任务规划:在任务规划阶段,使用惯性矩信息来优化飞行器设计和控制策略。

  • 性能分析:在任务执行过程中,实时监控和分析飞行器的惯性矩,以评估飞行器的旋转动态和控制性能。

相关文章

CelestialBody.has_solid_surface

在kRPC中,CelestialBody 类的 has_solid_surface 属性用于检查天体是否有固体表面。这个属性返回一个布尔值,表示天体是否具有固体表面。功能和使用检查天体是否有固体表面:...

Control.abort

在kRPC中,Control 类没有直接提供 abort 属性或方法来获取或设置中止状态。然而,可以通过访问飞行器的控制部分来检查和触发中止系统。import krpc # 连接到kRPC服务器...

Vessel.reference_frame

Vessel.reference_frame

在kRPC中,reference_frame 属性用于获取飞行器的参考系对象。参考系(Reference Frame)是定义位置和方向的坐标系,许多kRPC的函数需要指定一个参考系,以便返回或操作相对...

krpc alarm_manager

在kRPC中,alarm_manager 是一个用于管理警报(Alarms)的对象。警报在Kerbal Space Program (KSP)中用于提醒玩家即将发生的重要事件,例如轨道转移窗口、燃料耗...

Flight.vertical_speed

在kRPC中,Flight 类的 vertical_speed 属性用于获取飞行器的当前垂直速度。这个属性返回一个浮点数,表示飞行器相对于地表的垂直速度,以米每秒(m/s)为单位。功能和使用属性ver...

krpc camera

在kRPC中,camera 属性用于获取和控制Kerbal Space Program (KSP) 中的摄像机。通过kRPC API,你可以获取摄像机的当前状态,并改变摄像机的模式和目标。这在自动化任...

发表评论    

◎欢迎参与讨论,请在这里发表您的看法、交流您的观点。