Vessel.available_rcs_torque
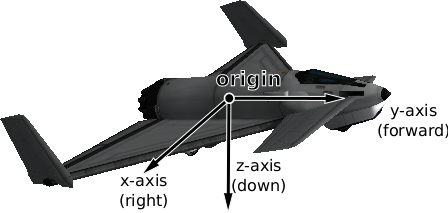
在kRPC中,available_rcs_torque 属性用于获取飞行器当前所有RCS(反作用控制系统)能够提供的可用转矩。RCS是用于姿态控制和小规模推进的系统,常用于在空间中的精细姿态调整。该属性返回一个元组,表示飞行器在三个轴(X、Y、Z)上的最大和最小可用RCS转矩。
功能和使用
获取飞行器的可用RCS转矩:
available_rcs_torque属性返回一个元组,包含两个向量,分别表示飞行器在三个轴上的最大和最小可用RCS转矩。
import krpc

# 连接到kRPC服务器
conn = krpc.connect(name='Available RCS Torque Example')
space_center = conn.space_center

# 获取当前活动飞行器
vessel = space_center.active_vessel

# 获取飞行器的可用RCS转矩
max_rcs_torque, min_rcs_torque = vessel.available_rcs_torque
print(f"Max RCS Torque (X, Y, Z): {max_rcs_torque}")
print(f"Min RCS Torque (X, Y, Z): {min_rcs_torque}")
示例解释
连接到kRPC服务器:使用
krpc.connect()函数连接到 kRPC 服务器。获取当前活动飞行器:通过
space_center.active_vessel获取当前活动飞行器。获取飞行器的可用RCS转矩:通过
vessel.available_rcs_torque属性获取飞行器在三个轴上的最大和最小可用RCS转矩,并打印结果。
应用场景
姿态控制:在任务执行过程中,根据飞行器的可用RCS转矩优化姿态控制策略,以确保飞行器的稳定性和响应速度。
任务规划:在任务规划阶段,使用可用RCS转矩信息来设计和优化飞行器的控制系统。
性能分析:在任务执行过程中,实时监控和分析飞行器的RCS转矩,以评估控制系统的表现和调整任务计划。
相关属性
available_torque:获取飞行器当前所有控制部件能够提供的可用转矩。
available_reaction_wheel_torque:获取飞行器当前所有反应轮能够提供的可用转矩。